

Плавник вместо винта
Российские инженеры изобрели для подводных роботов движитель, который не гудит и не вращается, а работает плавниками, как живой скат.
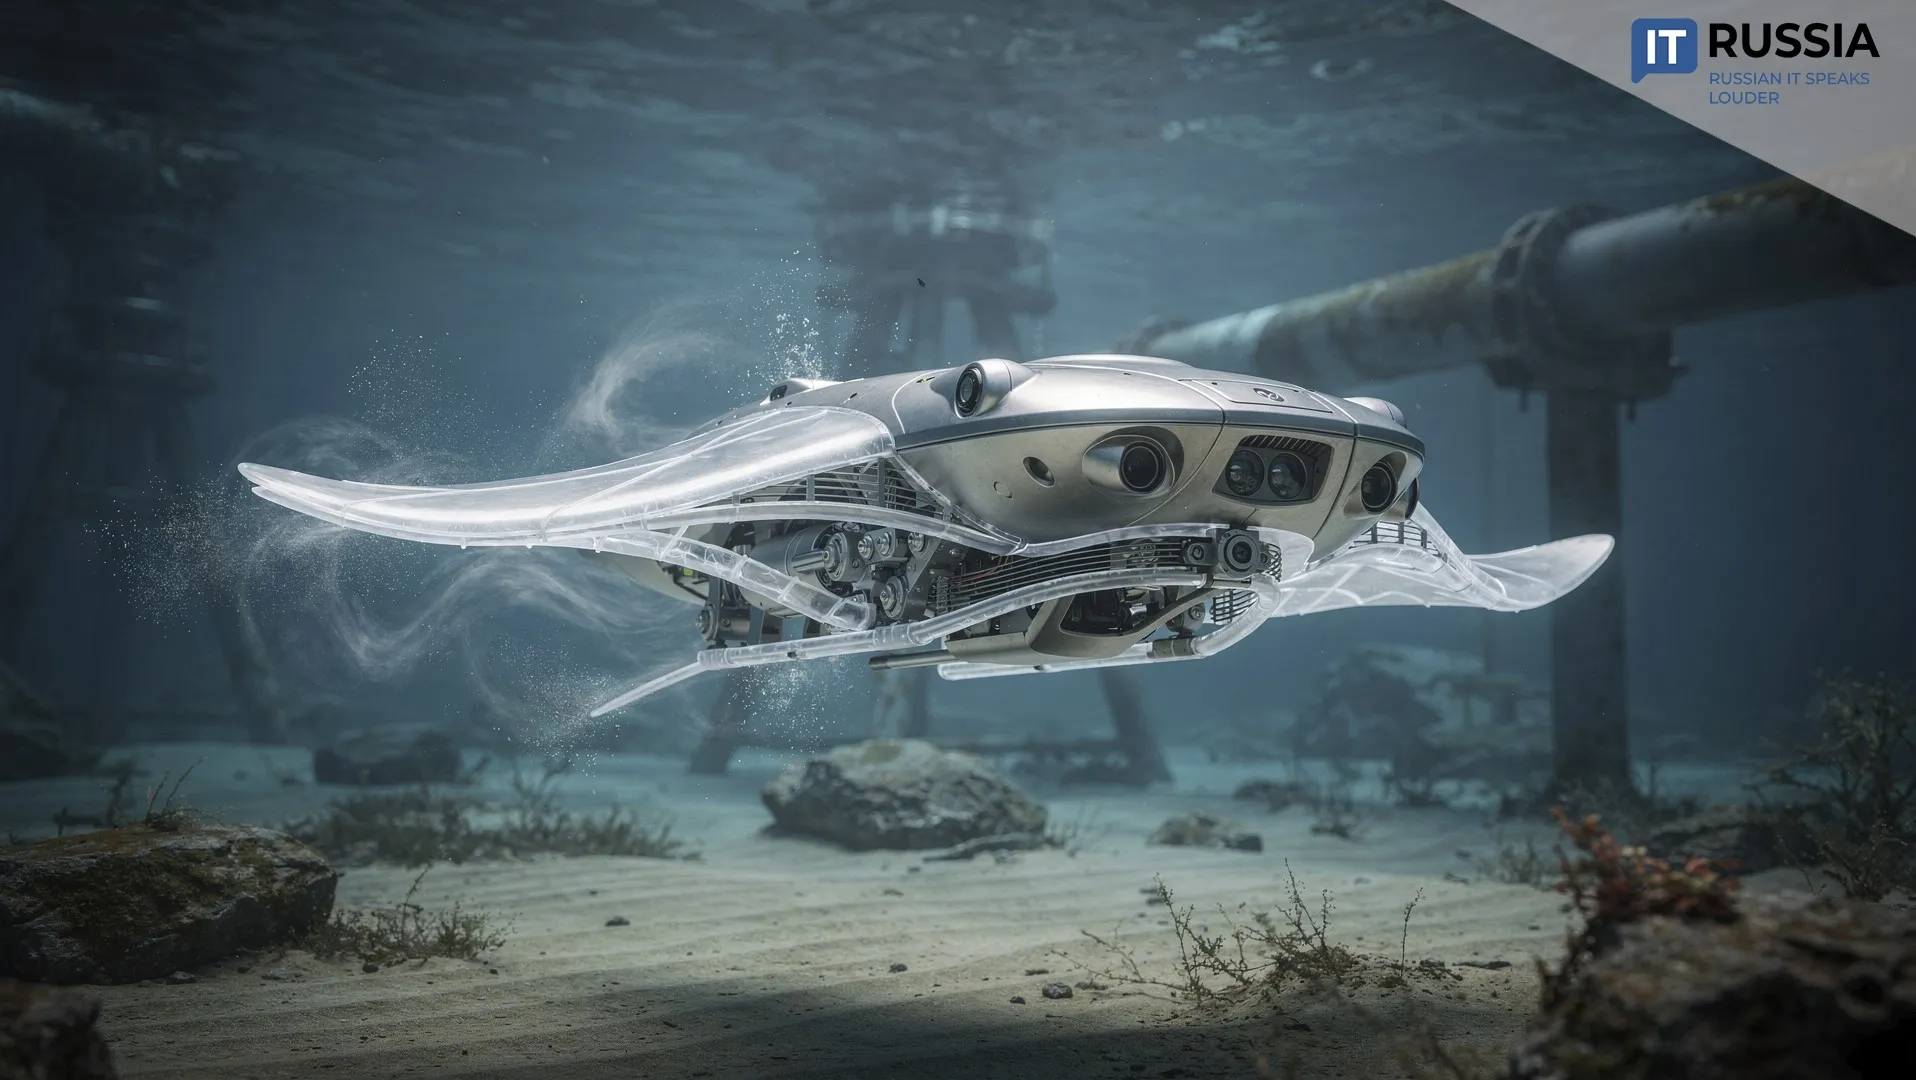
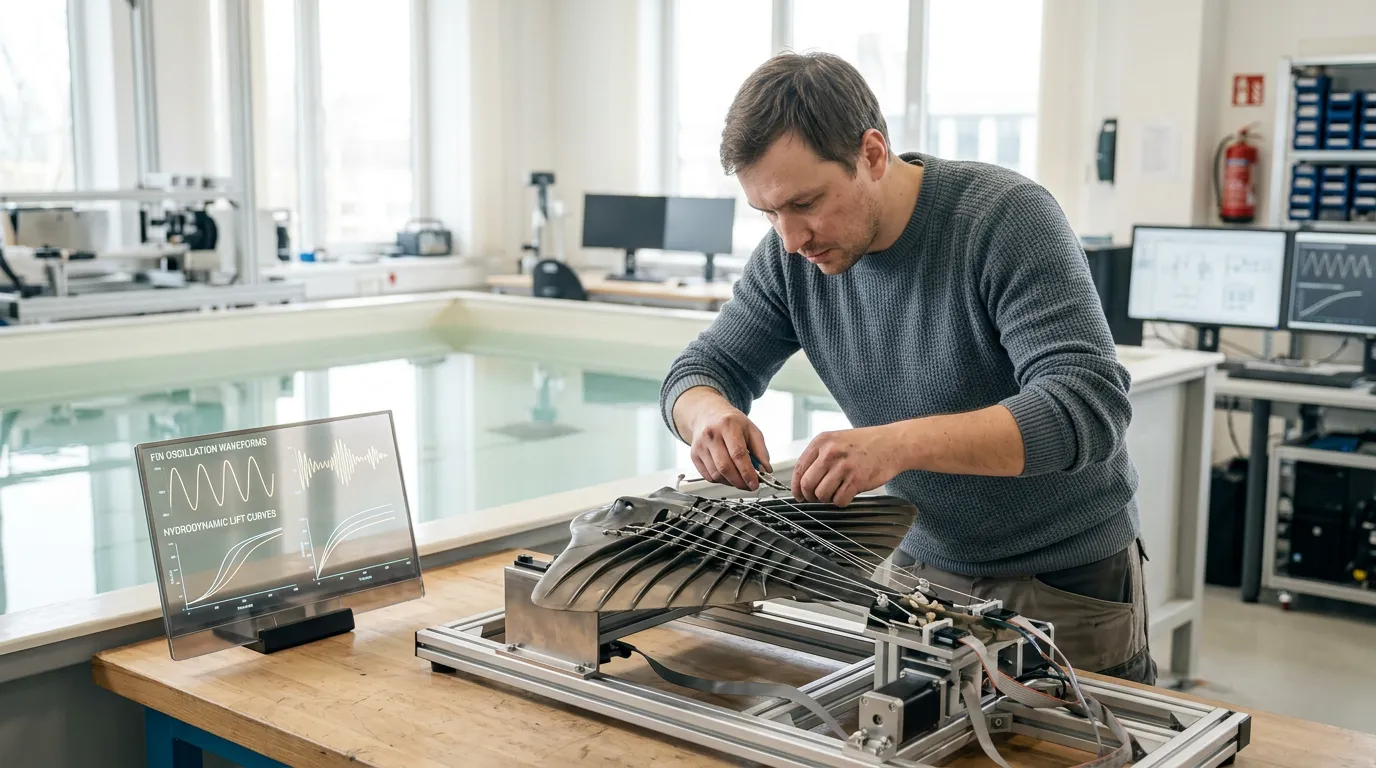
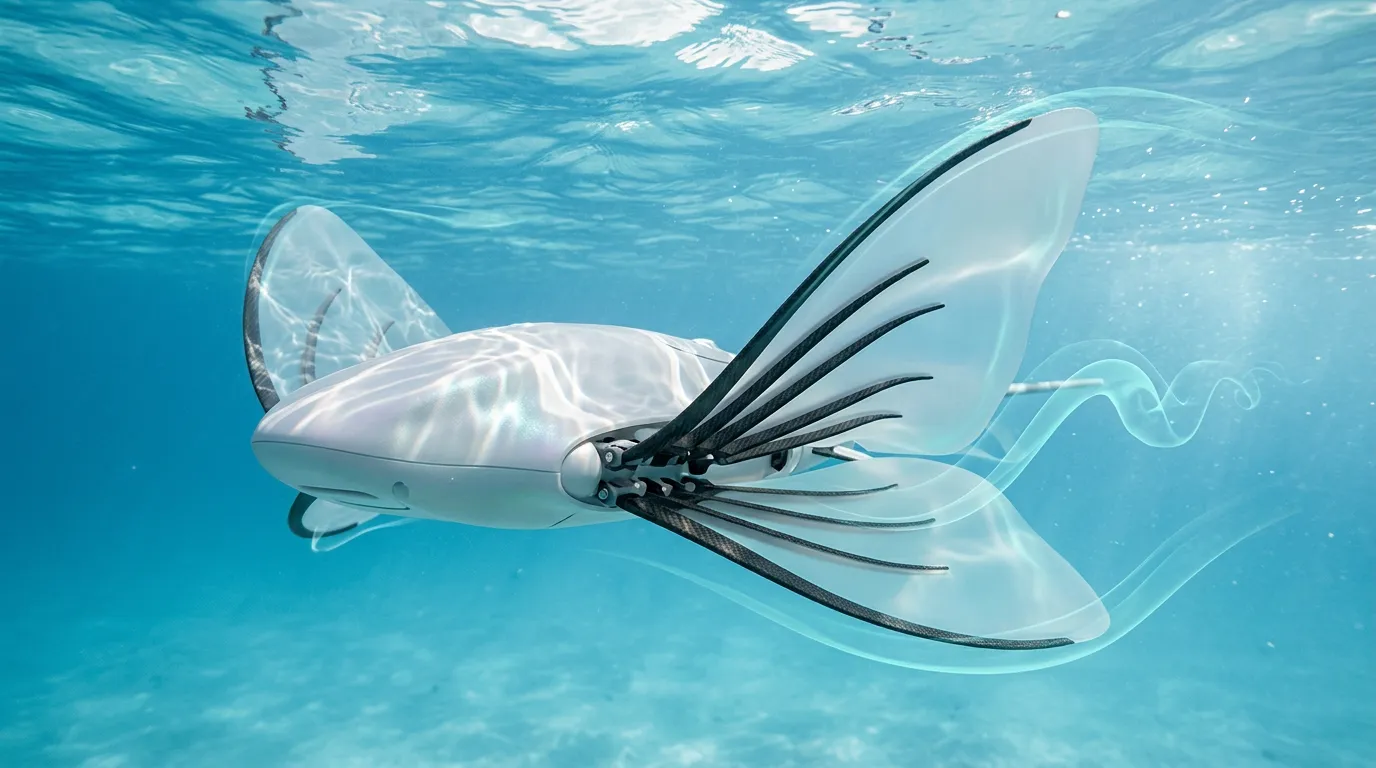
Санкт-Петербургский государственный морской технический университет разработал конструкцию, которая оптимизирует движения подводного робота. Решение предполагает отказ от традиционных винтовых двигателей в пользу биомиметического механизма: искусственный плавник совершает маховые движения вверх-вниз, создаёт волнообразный изгиб и вращается вокруг продольной оси. Главная особенность – гибкий каркас, эластомерная оболочка, система тросов и сервоприводов, позволяющих программно управлять формой плавника. Такая схема должна повысить манёвренность подводных аппаратов и сделать их движение более похожим на движение живых организмов.
Для России развитие биомиметической подводной робототехники важно с точки зрения создания собственных технологий для освоения морских акваторий, контроля состояния трубопроводов, портовой инфраструктуры и проведения исследований в сложных условиях. С точки зрения мирового рынка разработка относится к перспективному направлению бионической робототехники: подобные аппараты рассматриваются как более тихая и потенциально энергоэффективная альтернатива подводным дронам с винтовыми движителями.
От лаборатории до акватории
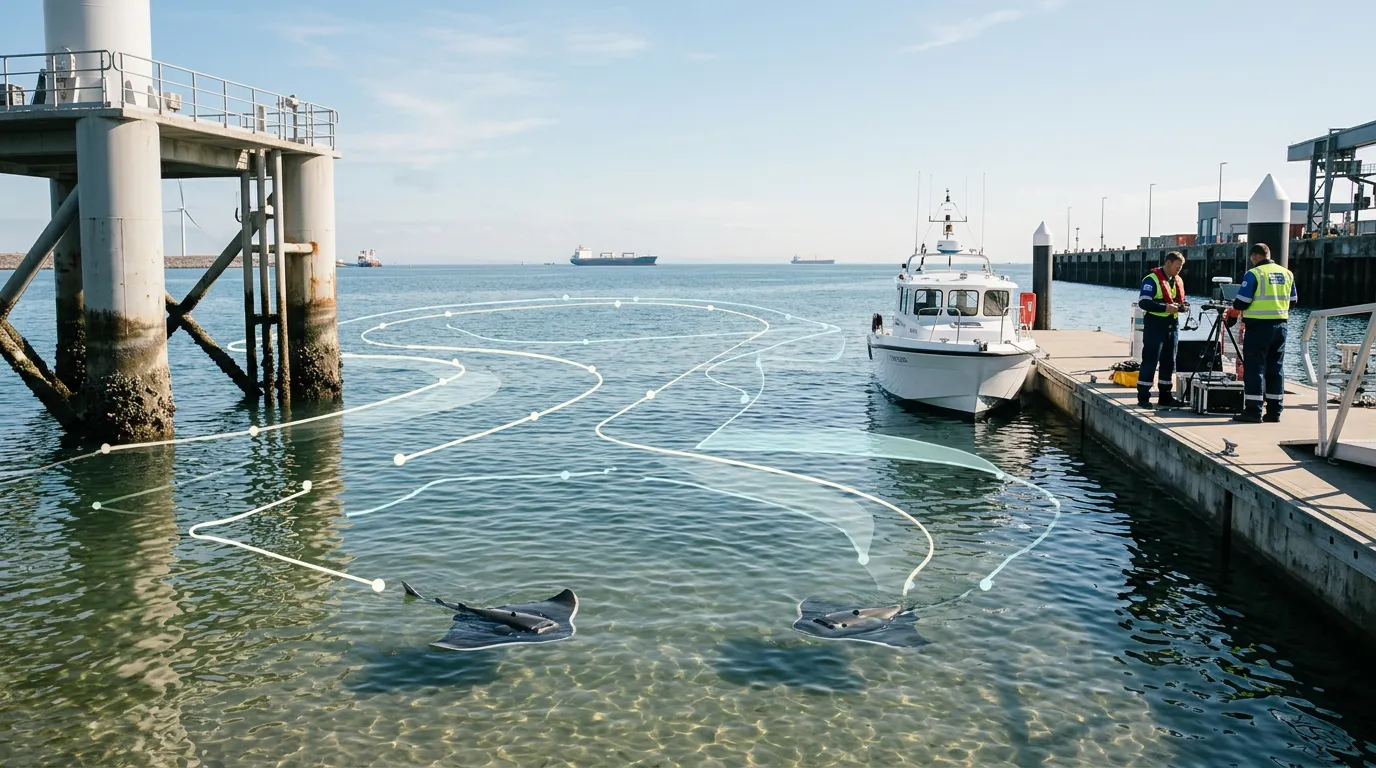
Разработка имеет потенциал, прежде всего, в сегменте автономных необитаемых подводных аппаратов. Возможные направления применения внутри России включают экологический мониторинг морских и пресноводных экосистем, контроль подводных частей мостов, портов, трубопроводов и гидротехнических сооружений, научные исследования флоры и фауны с минимальным воздействием на окружающую среду и поисково-спасательные работы. Биомиметические движители могут быть востребованы там, где важны низкий уровень шума и точность движения: подводные аппараты с природоподобной механикой меньше влияют на естественную среду при наблюдении за морскими организмами.
Перспективы экспорта зависят от перехода от экспериментальных моделей к серийным изделиям. На международном рынке уже существует интерес к подводным роботам, использующим биомиметические принципы движения.
Пять лет бионической эволюции
Подобные разработки российских ученых уже были известны ранее. В 2021 году Балтийский федеральный университет им. Канта создал прототип биоморфного робота-рыбы, имитирующего движения тунца. Аппарат использовал колебания хвостового плавника, что должно было повысить энергоэффективность и снизить шум. В 2022 году СПбГМТУ представил миниатюрный подводный робот «Гуппи», ориентированный на образовательные и исследовательские задачи. Хотя конструкция использовала традиционные движители, проект стал базой для дальнейших исследований, включая создание биомиметических плавников.
В 2023 году инженеры Самарского университета им. Королёва разработали подводный робот в форме окуня с бионической конструкцией корпуса для мониторинга подводной среды. В 2024 году российские исследовательские коллективы продолжили развивать биомиметику: модели рыб-роботов позволили изучать гидродинамику движения, снижение энергозатрат и автономность. Бионические подводные роботы начали переходить из экспериментальной области в прикладные сценарии: наблюдение, инспекция объектов, сбор данных. В 2026 году учёные МФТИ, БФУ и Нижегородского университета разработали рыбоподобного робота с биоморфным хвостовым движителем и сенсорными системами, имитирующими органы живых организмов, – платформу для нейроморфных алгоритмов управления.
Надёжность, автономность, серия
Разработка СПбГМТУ показывает развитие российской биомиметической подводной робототехники, где инженеры используют принципы движения морских организмов для создания новых типов аппаратов. В ближайшие годы основными задачами станут повышение надёжности приводов, создание компактных источников питания и разработка систем автономного управления.
Для выхода на международный рынок российским разработчикам потребуется не только создание прототипов, но и подтверждение эксплуатационных характеристик, серийное производство и интеграция с существующими системами подводного мониторинга.
Пока российская бионическая робототехника находится на стадии перехода от лабораторных моделей к практическим приложениям, но темп развития за последние пять лет показывает, что расстояние от прототипа до рабочего аппарата сокращается.