

Навигация без GPS
Там, где спутниковый сигнал пропадает, беспилотный автомобиль не должен терять дорогу. Сотрудница МИФИ создала систему, которая заменяет систему навигации GPS данными с камеры, колёс и инерциальных датчиков.
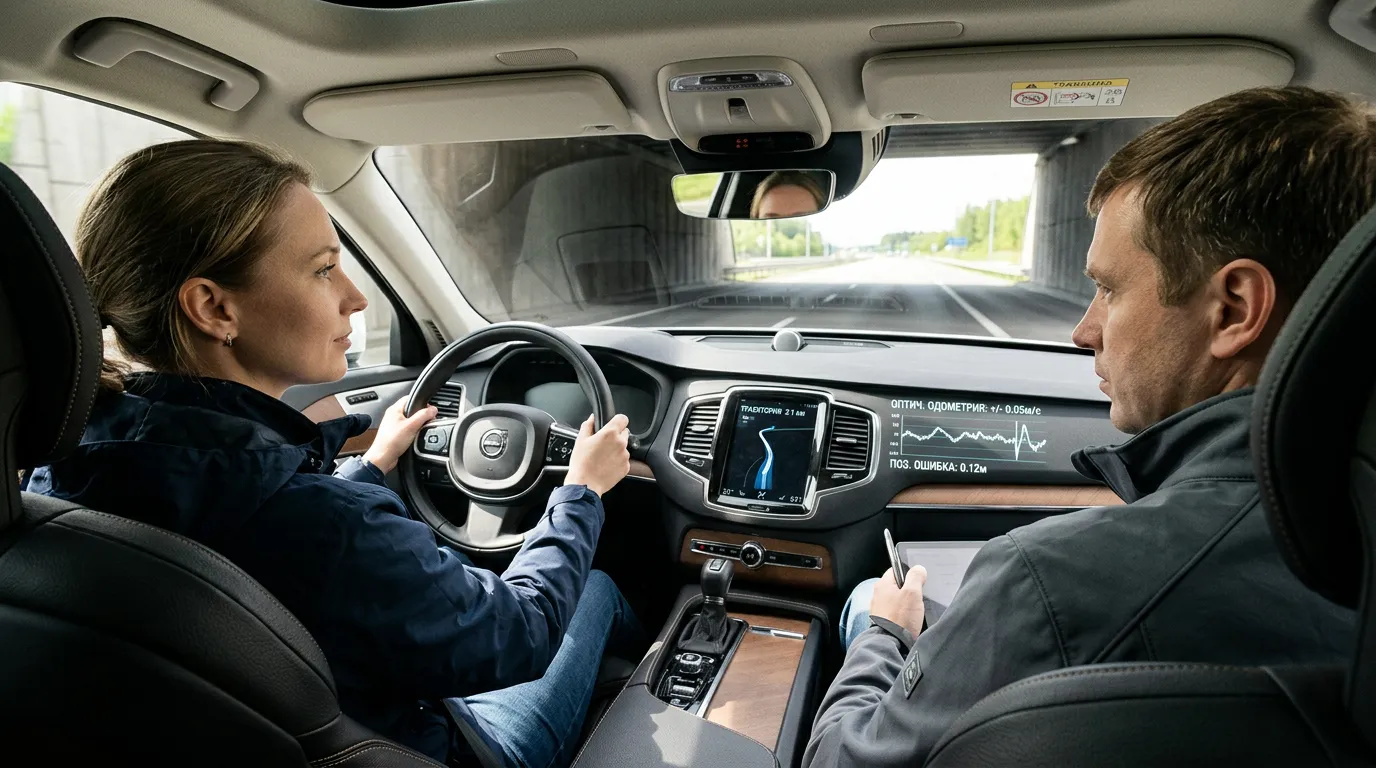
Сотрудница кафедры компьютерных систем и технологий НИЯУ МИФИ Дарья Маркова разработала программно-аппаратный комплекс, позволяющий автомобилю определять своё положение при отсутствии или ослаблении сигналов GPS и ГЛОНАСС. Такая ситуация типична для тоннелей, многоуровневых парковок и плотной городской застройки. В основе – не замена спутников одним датчиком, а сочетание нескольких источников: инерциального измерительного модуля, колесной одометрии, данных об остановках автомобиля и изображения с фронтальной камеры.
Инерциальный модуль фиксирует ускорения и угловые скорости, а колесный одометр оценивает пройденный путь, но оба метода накапливают ошибку. Для её уменьшения используется расширенный фильтр Калмана, объединяющий измерения и уточняющий траекторию. Дополнительная коррекция производится через ZUPT – «нулевое обновление скорости»: когда автомобиль останавливается на светофоре, алгоритм получает достоверную точку отсчёта. Ещё один уровень – визуальная одометрия по фронтальной камере. Совместное использование методов ограничивает долговременный дрейф инерциальной системы.
Важная особенность – ориентация на доступную элементную базу: МЭМС-датчики, обычная видеокамера, 32-битный микроконтроллер, программная часть в ROS 2. В дальнейшем разработчик планирует добавить лидары, ультразвуковые датчики и машинное обучение для работы в темноте и увеличения автономного движения до двадцати километров.
Где это пригодится
По данным Минтранса, в мае 2026 года по российским дорогам курсировали более 120 беспилотных грузовиков с совокупным безаварийным пробегом свыше 17 млн километров. Чем шире география эксплуатации, тем важнее резервные способы локализации.
Второе направление – городской транспорт, ездящий по фиксированным маршрутам. Разработка МИФИ имеет универсальную автомобильную архитектуру и добавляет визуальную коррекцию, поэтому потенциально применима для автобусов, шаттлов, коммунальной и карьерной техники.
Третье направление – робототехника. Российские разработки формируют общий класс технологий автономной локализации для наземных и воздушных систем.
Как зрела технология
В ноябре 2022 года компания Droneshub представила визуальную навигацию для беспилотного наземного транспорта без GPS и ГЛОНАСС: машина проезжала маршрут, камеры фиксировали среду, алгоритмы ИИ распознавали объекты и формировали карту. В январе 2023 года разработчик «Диорам» интегрировал SLAM-технологию с цифровым двойником дорог Москвы Digital Roads.
В июле 2024 года Cognitive Pilot внедрила систему Cognitive Navigation для автономных трамваев в Санкт-Петербурге, рассчитанную на тоннели и плотную застройку. Так бы явлен переход бесспутниковой навигации от лабораторных испытаний к реальной транспортной системе.
В том же году в «Трудах МАИ» вышла работа об оптико-визирной коррекции инерциальных систем без спутниковой информации. К сентябрю 2026 года работа МИФИ стала одним из наиболее предметных примеров бесспутниковой навигации именно для колесного автомобиля, проверенной в городских заездах с тоннелем и многоуровневой парковкой.
Резервный слой будущего
Главная значимость разработки – не в полном отказе от GPS, а в создании резервного навигационного слоя на массовых компонентах. В реальных автономных автомобилях несколько независимых способов определения положения взаимно проверяют и корректируют друг друга: если один источник недоступен, другие сохраняют локализацию.
Заявленные показатели – результаты комплекса исследований, но еще не готовность к массовому применению. Для реального беспилотника потребуется проверка на больших дистанциях, при плохой погоде, ночью, с грязными камерами и изношенными шинами. Поэтому добавление лидаров и машинного обучения имеет принципиальное значение – развитие пойдёт в сторону глубокой сенсорной фузии, когда алгоритм сам оценивает надёжность каждого источника и меняет его вес в реальном времени.
Разработка МИФИ – компонент формирующегося рынка автономного транспорта. Если исследования подтвердят результаты на длинных маршрутах, следующим этапом станет испытание комплекса на реальных автономных платформах – и именно промышленный пилот станет признаком перехода разработки из научного проекта в технологию для серийного внедрения.